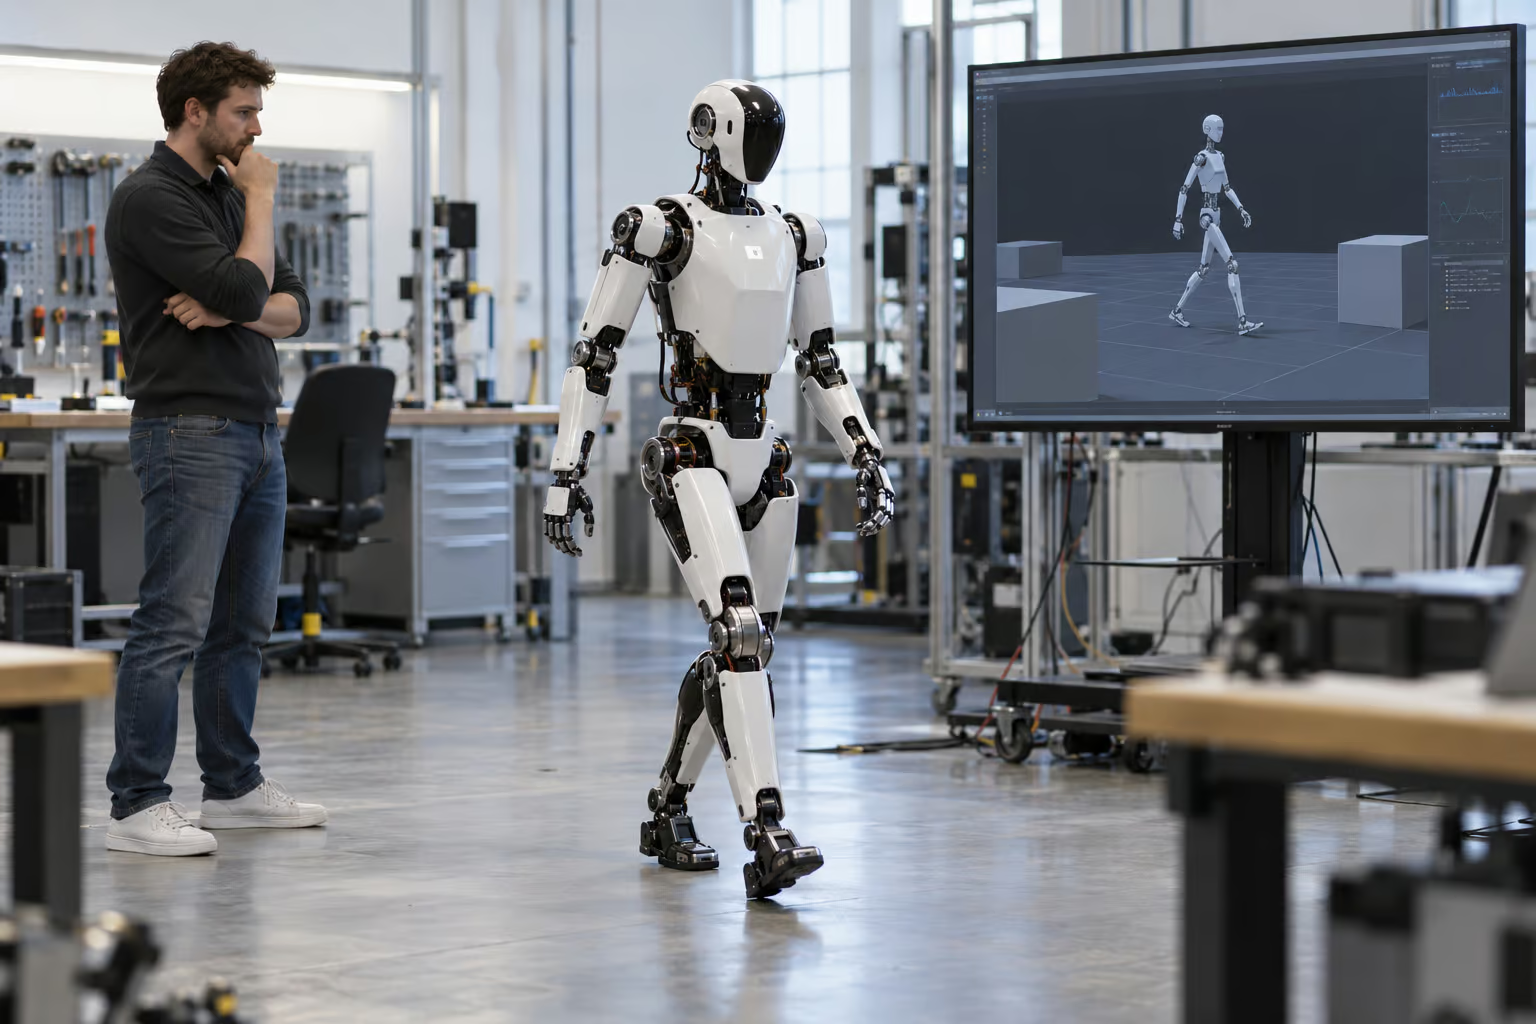
LimX Dynamics’in Oli için Isaac Lab eğitim deposu ve MuJoCo simülasyon deposu, Apache 2.0 lisansıyla sunuluyor. Araçlar robot modellerini, hareket eğitimi ortamlarını ve öğrenilen hareketlerin simülasyonda sınanıp fiziksel robota aktarılmasına yönelik bağlantıları içeriyor.
Bu yaklaşım, geliştiricilerin hareket kontrolünü donanımda denemeden önce bilgisayar ortamında çalışmasına imkân veriyor. Açık kaynak kapsamı bu geliştirme depolarına ait; Oli’nin bütün donanımı ve yazılımının açık kaynak olduğu anlamına gelmiyor.
 © 2026 Yeşil Haber
