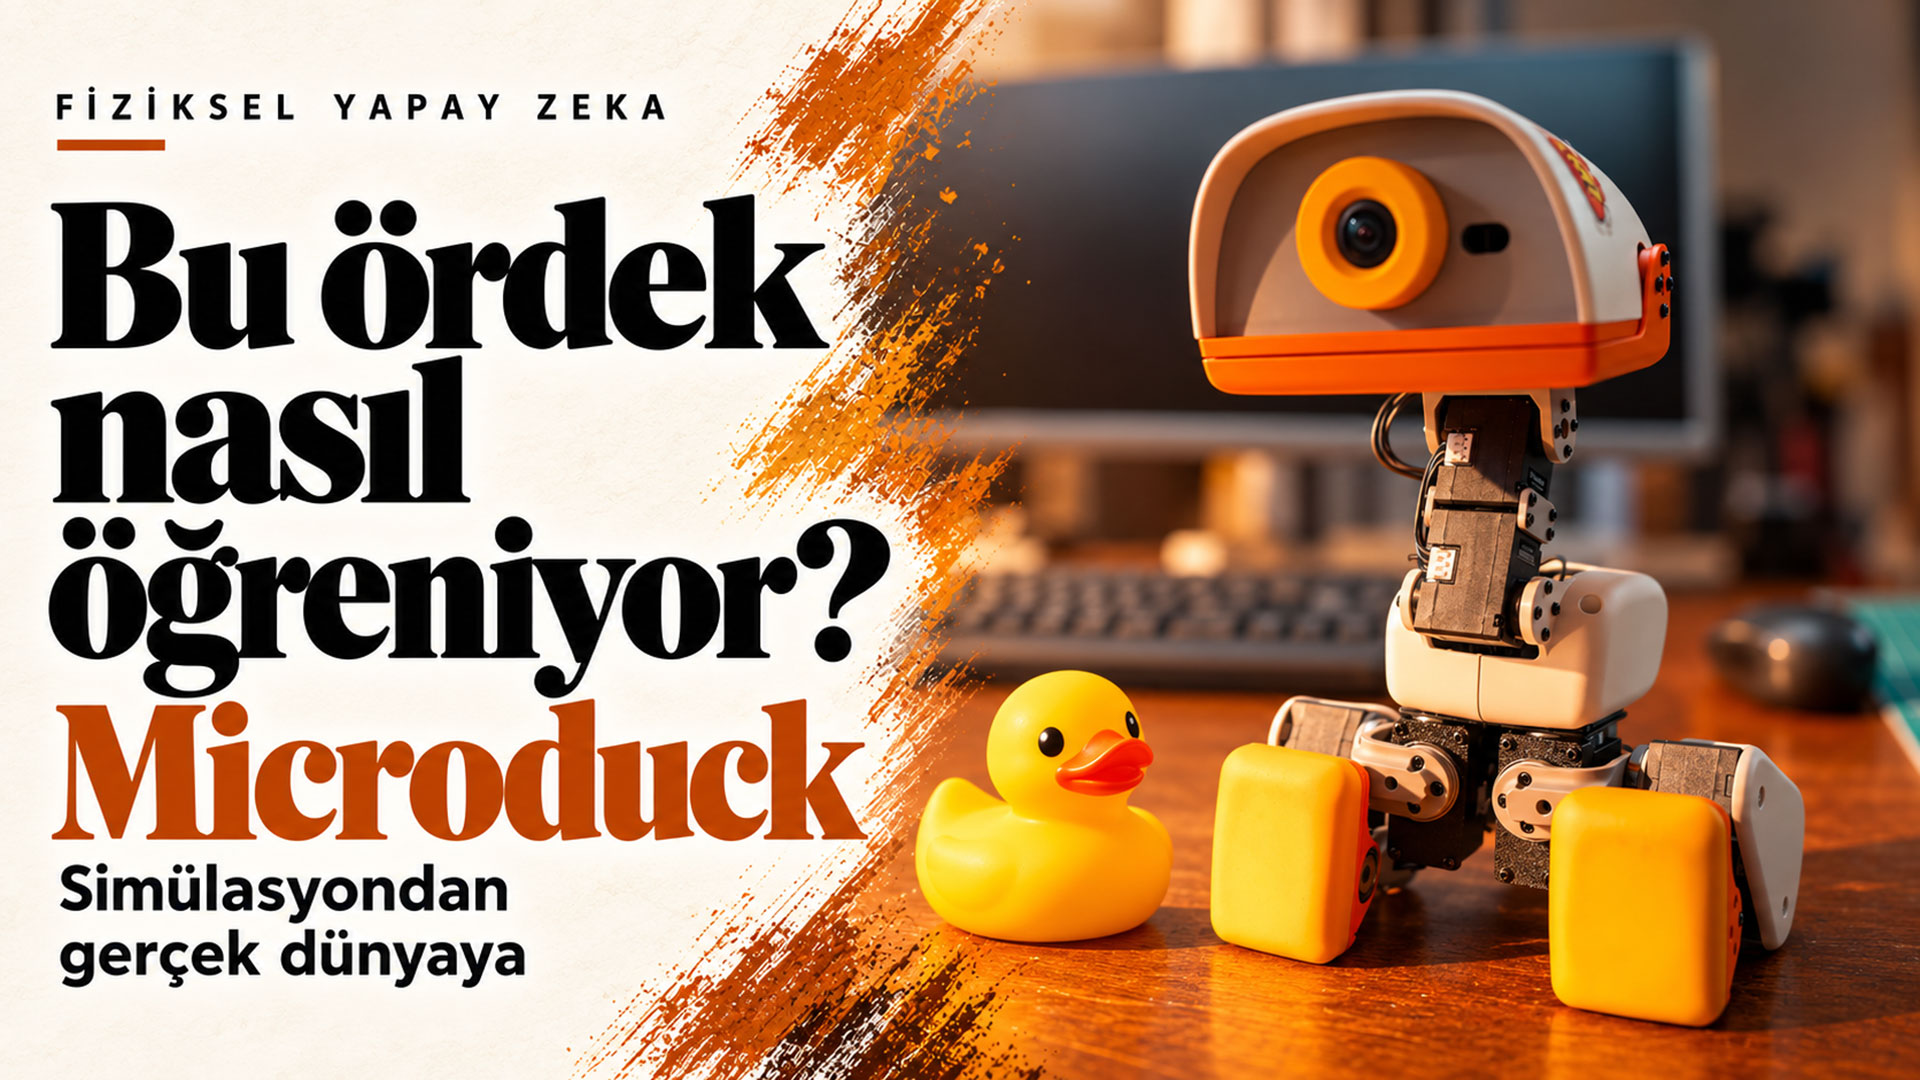
NVIDIA, 21 Ekim’de Berlin sahnesinde Hugging Face’in küçük robotu Microduck’ı simülasyonda öğrenilen hareketlerle bir fiziksel yapay zeka örneği olarak gösterdi.
Hızlı bakış
- Microduck yürüyebiliyor, gagasıyla nesneleri kavrayabiliyor ve birçok düşme pozisyonundan yeniden ayağa kalkabiliyor.
- Bilgisayarda veya bulutta simülasyonla eğitilen hareket modelleri, robota aktarılarak kendi işlemcisinde çalıştırılıyor.
- Pollen’ın 23 Ekim’de paylaştığı geliştirme çalışması, Microduck’ın tek bir odayı haritalamasını ve taşındıktan sonra konumunu yeniden bulmasını gösteriyor.
- Microduck’ın yazılımı açık kaynak olarak paylaşılırken mekanik ve elektronik tasarım dosyaları bu kapsamın dışında kalıyor.
- Vergi ve kargo hariç 399 dolarlık tanıtım fiyatıyla ön siparişe açılan robotun ilk teslimatları 2026 Noel öncesine hedefleniyor.
NVIDIA’nın 21 Ekim 2026 tarihli GTC Berlin anlatımına göre, dört Microduck, Jensen Huang’ın sahnesinde işaret verildiğinde oturdu, ayağa kalktı, hatta kısa bir şekerleme yaptı. Hugging Face bünyesindeki Pollen Robotics’in geliştirdiği küçük robot, bilgisayarda eğitilen hareketlerin fiziksel bir gövdeye nasıl aktarılabileceğini gösteriyor. Sevimli bir ördeğin arkasında, simülasyondan gerçek dünyaya uzanan bir robot geliştirme süreci bulunuyor.
Fiziksel yapay zeka: Zekaya bir gövde verdiğimizde ne değişiyor?
Yapay zekaya araç verdiğimizde araç kullanmasını, gövde verdiğimizde de o gövdeyle iş yapmasını bekliyoruz. Buna ayrıca bir isim koymak biraz fazla ciddi gelebilir. Ancak sektörün kullandığı terim fiziksel yapay zeka. NVIDIA’nın tanımı, fiziksel dünyayı algılayan, yorumlayan ve bu dünyada eylem gerçekleştiren otonom makineleri kapsıyor.
Bir gövde işin içine girdiğinde, verilen komutun yanında ağırlık, denge, sürtünme ve mesafe de önem kazanıyor. Bir adım atmak için motorların birlikte çalışması, sensörlerin hareketi izlemesi ve kontrol sisteminin değişen koşullara cevap vermesi gerekiyor. Küçük bir ördeğin yalpalayarak yürümesi, bu yüzden göründüğünden daha ciddi bir mühendislik işi.
Bu yaklaşımın uygulamaları oyuncak boyutundaki robotlarla sınırlı değil. Hyundai’nin robot destekli elektrikli araç şarj sistemi gibi örneklerde de algılama ile fiziksel hareketin birlikte çalışması gerekiyor. Microduck ise bu ilişkinin öğrenilmesini ve denenmesini daha küçük bir ölçeğe taşıyor.
Microduck neler yapabiliyor?
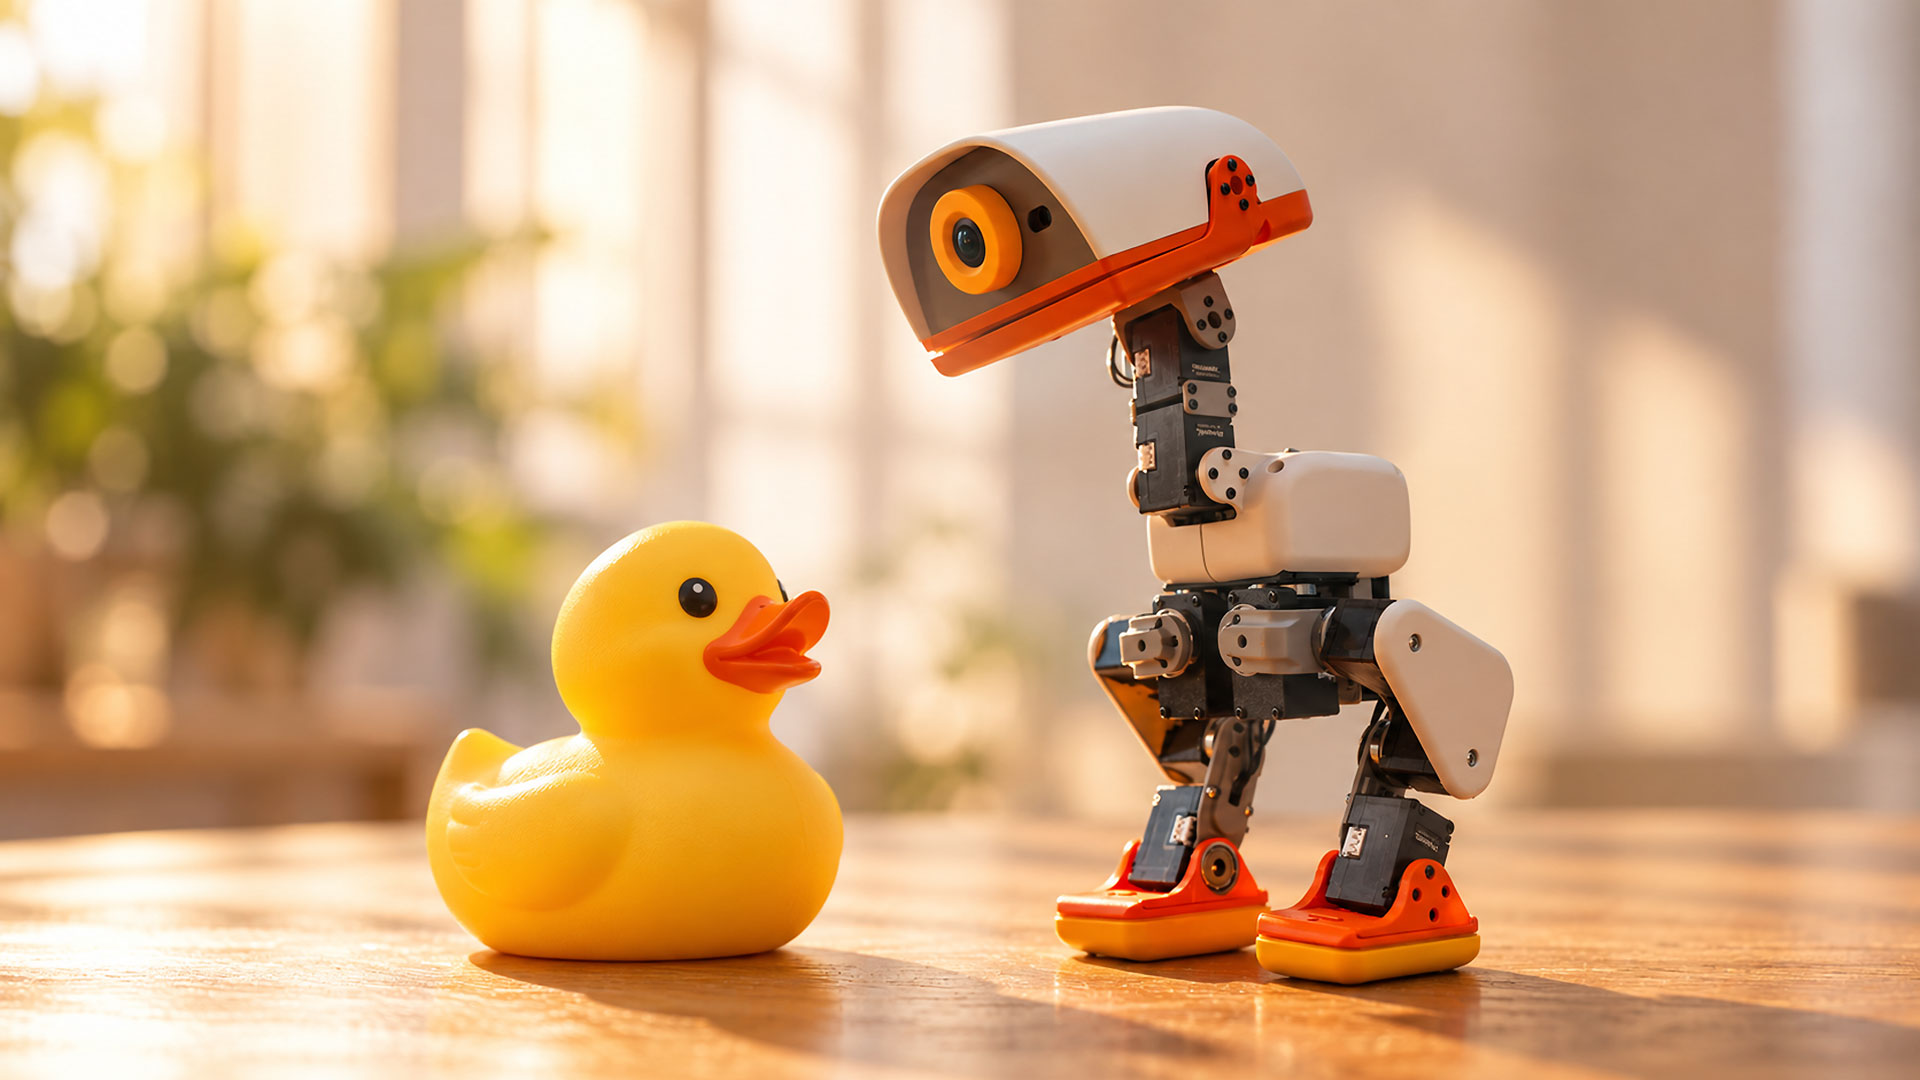
Pollen Robotics’in 27 Ağustos 2026 tarihli tanıtımına göre Microduck yürüyebiliyor, oturabiliyor, çömelebiliyor, birçok yaygın düşme pozisyonundan yeniden ayağa kalkabiliyor ve paten kayabiliyor. Hareketli gagasıyla nesneleri kavrayabiliyor. Oyun kumandasıyla yönlendirilebiliyor ve lazer noktasını takip edebiliyor.
Pollen, masaüstü robotu Reachy Mini’yi insanla etkileşim etrafında tasarlarken Microduck’ta hareketi öne çıkarıyor. Microduck kelimelerle konuşmuyor; küçük seslerle kendini ifade ediyor. İlk çalıştırmada oluşturulan ses kimliği, aynı robotla birlikte kalıyor. Hazır hareketler de geliştirmenin son noktası olarak değil, yeni davranışlar öğretmek için başlangıç olarak sunuluyor.
25 santimetrelik gövdede hangi donanım bulunuyor?
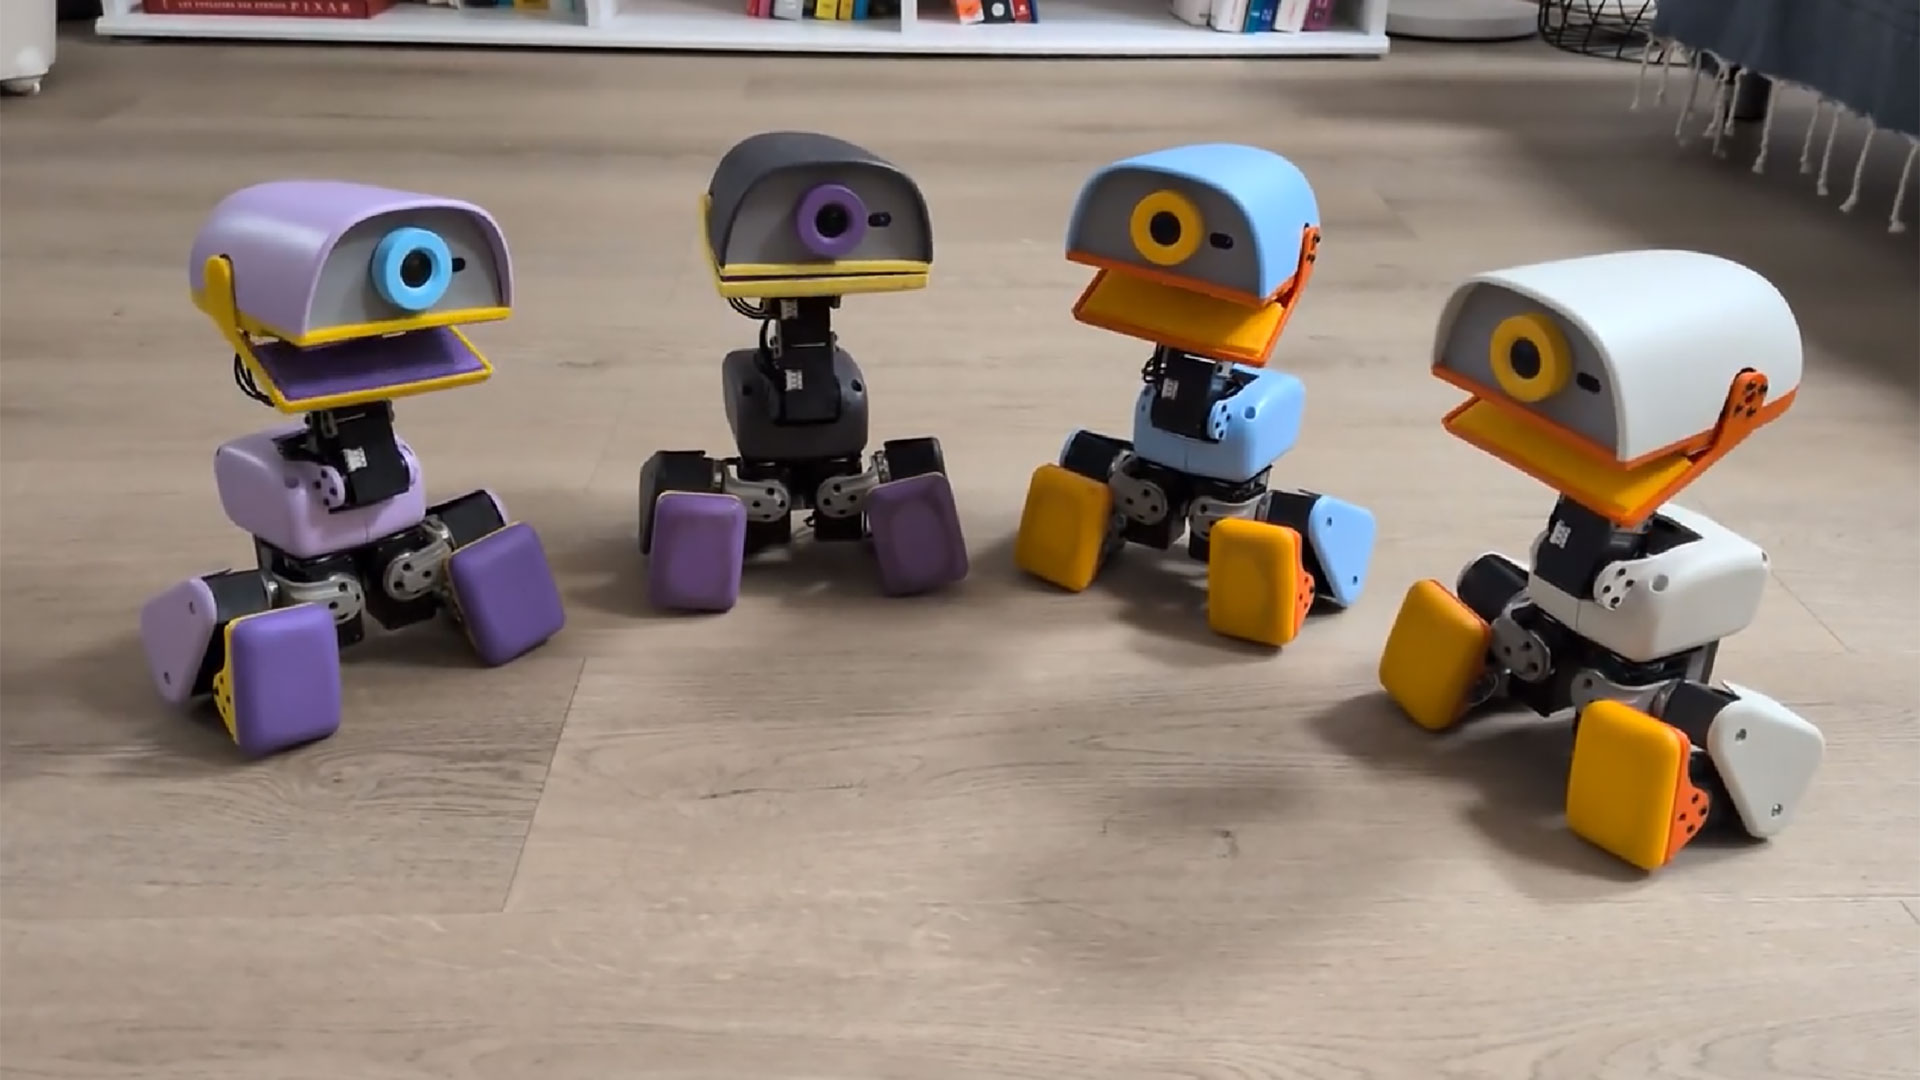
Microduck’ın resmi teknik bilgi dosyası, 25 santimetre boyunda, 14 santimetre genişliğinde ve 800 gramın altında bir robot tarif ediyor. Gövdede 15 motor, kamera, biri başta diğeri gövdede iki hareket ölçüm birimi ve 8×8 uçuş süresi ölçüm matrisi kullanan kompakt bir LiDAR sensörü bulunuyor.
Robot, yapay zeka hızlandırıcılı Rockchip RK3566 işlemci, 1 GB RAM ve 32 GB depolama kullanıyor. Mikrofonlar, hoparlör, Wi-Fi ve Bluetooth bağlantılarının yanında, başta ve gagada birer NFC anteni yer alıyor. Çıkarılabilir 2.600 mAh NP-F550 bataryanın çalışma süresi, kullanıma bağlı olarak yaklaşık bir saat. Bataryanın gövdeye gömülü değil çıkarılabilir olması, robotun ömrünü tek bir bataryanın ömrüne bağlamaması açısından da yerinde bir tasarım tercihi. Kamera kullanımını gösteren ayrı bir ışık da bulunuyor.
Kamera çözünürlüğü ve görüş açısı, LiDAR menzili, kablosuz bağlantı sürümleri ve yazılım geliştirme kitinin destekleyeceği diller henüz kesinleşmiş değil.
NVIDIA’nın gösterisinde robot hareketleri nasıl öğretildi?
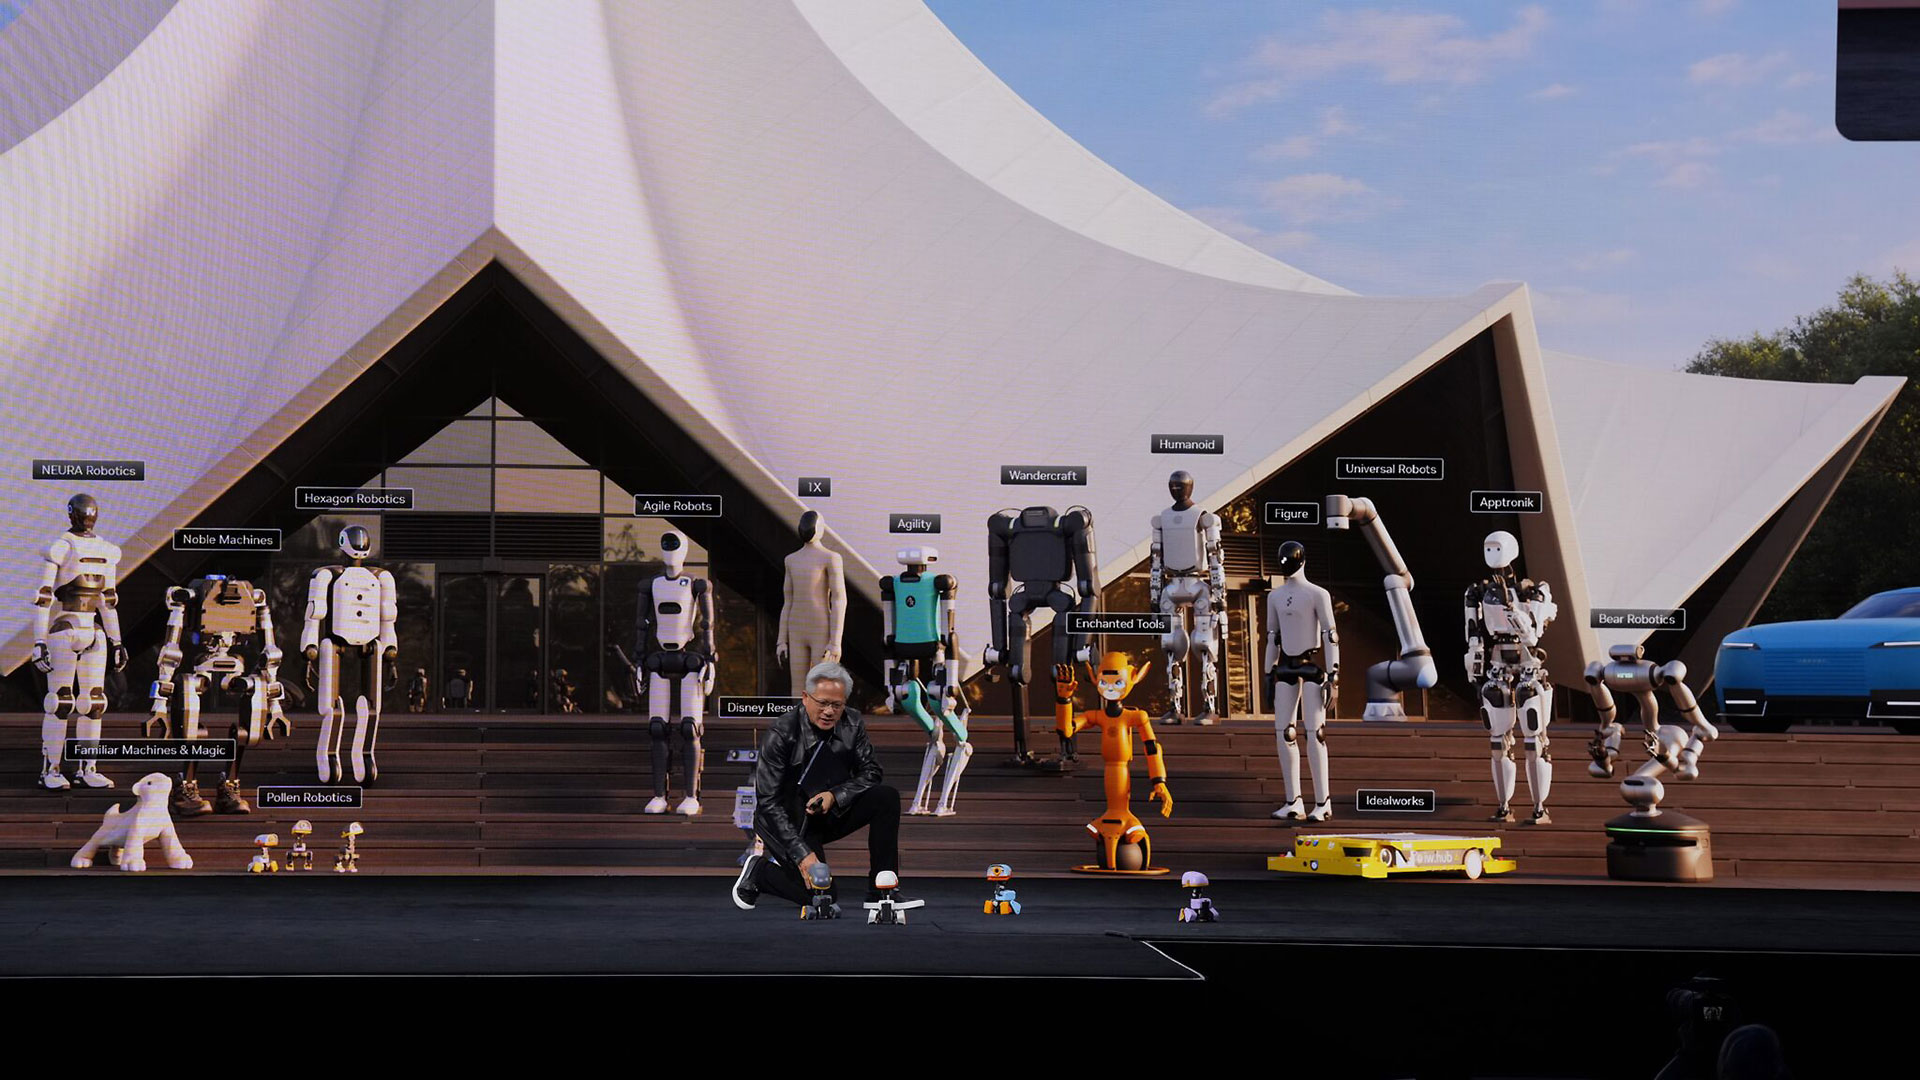
Berlin’de gösterilen videoda bir yapay zeka ajanı parkuru hazırlıyor, robot Isaac Sim ortamında canlandırılıyor ve eğitim işleri buluta gönderiliyor. Öğrenilen hareket modeli, fiziksel robota aktarılmadan önce RTX Spark üzerinde değerlendiriliyor.
NVIDIA’nın yerel yapay zeka sistemlerine ilişkin ikinci açıklamasına göre RTX Spark, 16 Ekim 2026’da piyasaya çıkan ve Windows bilgisayarlarda kişisel yapay zeka ajanlarını çalıştıran bilgisayar platformu. Aynı açıklama, Microduck gösterisinde Isaac Lab, Hermes Agent ve Nemotron 3.5 Bolt 74B kullanıldığını belirtiyor. RTX Spark burada geliştirme ve değerlendirme akışının bir parçası; robotun içinde bulunan işlemci ise RK3566.
Bir hareket nasıl öğrenilip robota aktarılıyor?
NVIDIA’nın sahnede tanıttığı eğitim akışında Isaac Lab kullanılırken, Pollen Robotics’in herkese açık eğitim deposu MuJoCo tabanlı farklı bir yol izliyor. Microduck RL deposu, mjlab ve MuJoCo Warp üzerinde PPO adlı pekiştirmeli öğrenme yöntemiyle çalışıyor. Bu nedenle NVIDIA’nın gösterisini ve açık depodaki eğitim tarifini aynı kurulum olarak okumamak gerekiyor.
Bu depoda hareket modelleri 50 Hz, yani saniyede 50 güncelleme düzeninde eğitiliyor ve ONNX biçiminde dışa aktarılıyor. Robotun ana yazılım deposunda açıklanan çalışma sistemi, öğrenilmiş modelleri kullanarak 15 motoru yine 50 Hz kontrol döngüsüyle yönetiyor.
Simülasyonda başarılı olan hareketin gerçek gövdede de çalışabilmesi için batarya gerilimi, kontrol gecikmesi, sürtünme ve mekanik boşluk gibi etkiler hesaba katılıyor. Yerel eğitim CUDA destekli bir grafik işlemci gerektiriyor; depo, eğitimi Hugging Face Jobs üzerinde çalıştırma seçeneği de sunuyor.
Simülasyonda eğitim ve fiziksel robota aktarım yaklaşımı, daha önce ele aldığımız Oli’nin açık kaynak robot geliştirme araçlarında da görülüyor. Microduck’ın farkı, bu çalışma biçimini küçük ve gündelik kullanım için tasarlanmış bir gövdeyle birleştirmesi.
Microduck bulunduğu odayı nasıl haritalıyor?
Pollen Robotics’in 23 Ekim 2026 tarihli SLAM yazısı, Microduck’ın yürüdüğü odanın haritasını çıkarmasını ve başka bir yere taşındıktan sonra bu haritada kendini yeniden bulmasını anlatıyor. SLAM, yani eşzamanlı konum belirleme ve haritalama, robotun bir yandan harita oluşturup bir yandan da o haritadaki yerini bulması anlamına geliyor.
Robot bunun için başındaki 8×8 uçuş süresi sensörünü ve adımlarından hesapladığı yol bilgisini, yani odometriyi kullanıyor. Sensör saniyede 15 kez, önündeki 45 derecelik alanda 64 mesafe ölçüyor; yazıya göre yalnızca yaklaşık bir metrenin altındaki ölçümler güvenilir. Odometri tek başına yürüdükçe sapıyor ve robotun kucağa alınıp taşındığını fark edemiyor; harita bu sapmayı düzeltmek için kullanılıyor. Hesaplamanın tamamı, bilgisayar ya da bulut kullanılmadan robotun RK3566 işlemcisinde, yürüme modeliyle yan yana çalışıyor.
Pollen, sonuçları gözle ayarlamak yerine sabit bir kamera ve yer işaretlerinden oluşan bir ölçüm düzeneğiyle değerlendirdiğini belirtiyor. Paylaşılan oturumlarda robotun durduğu noktalardaki ortanca konum hatası birkaç santimetre düzeyinde kalıyor. Robot, oturum süresinin yaklaşık yüzde 60’ında konumunu bilir durumdaydı ve ölçülen oturumlarda kendini hiç yanlış bir yere konumlandırmadı.
Çalışma şimdilik tek bir odayla sınırlı. Sensörün alt ışınları kanepenin altından geçtiği için orası boş alan gibi haritalanıyor; robot yalnızca durduğunda haritalama yaptığı için yürümeye devam ederken konumunu yeniden bulması gecikebiliyor. Bilmediği bir odada olduğunu fark etmek, her oda için ayrı harita tutmak ve görmediği alanları kendi başına dolaşarak haritalamak ise Pollen’ın sonraki geliştirme hedefleri arasında. Yazı, bu özelliğin teslim edilecek üründe yer alıp almayacağını belirtmiyor.
Açık kaynak kapsamı ve 399 dolarlık tanıtım fiyatı neyi içeriyor?
Robot yazılımı ve eğitim kodları Apache 2.0 lisansıyla paylaşılıyor. Bununla birlikte, eğitim deposunun model lisansı, depodaki STL biçimindeki üç boyutlu model dosyalarını ayrı tutuyor: Bu dosyalar ticari kullanıma izin vermeyen CC BY-NC-SA 4.0 lisansını taşıyor. MJCF robot tanımları, dışa aktarım ayarları ve Onshape parça bilgileri dahil depodaki diğer dosyalar için Apache 2.0 geçerli.
Açık yazılım, bütün donanım tasarımının açık kaynak olduğu anlamına gelmiyor. Eğitim deposundaki üç boyutlu modeller bu deponun parçası olarak paylaşılıyor; Pollen’ın basın dosyası ise açık kaynak açıklamasının yazılımı kapsadığını, robotun mekanik ve elektronik tasarım dosyalarının bu kapsama girmediğini açıkça belirtiyor.
Microduck’ın vergi ve kargo hariç 399 dolarlık tanıtım fiyatı bulunuyor. Ön siparişler 27 Ağustos 2026’da açıldı. Cream, Graphite, Lavender ve Sky adlı dört renk seçeneği sunuluyor. İlk teslimatlar 2026 Noel öncesine, Kuzey Amerika, Avrupa ve Birleşik Krallık için hedefleniyor. İncelenen duyuruda Türkiye’ye gönderim ve Türkiye için ayrı bir teslim takvimi belirtilmiyor.
Microduck ürün sayfasına göre temel kutuda robot, batarya, USB-C kablosu ve oyun kumandası bulunuyor. İsteğe bağlı geliştirici paketi 119 dolar; şarj paketi ve aksesuar paketi ise ayrı ayrı 39 dolar olarak listeleniyor. Ek donanım ve eğitim için kullanılacak hesaplama kaynakları düşünüldüğünde, robotun fiyatı her geliştirme projesinin toplam maliyetini temsil etmiyor.
Bu gösteri neyi göstermez?
Sahnede komutla hareket eden robotlar, tek başına genel amaçlı zeka, insan gibi dil anlama veya her ortamda bağımsız çalışma kanıtı değildir. İncelenen NVIDIA anlatımları, sahnedeki operatör kontrolünün kapsamını ayrıntılandırmıyor. Simülasyonda öğrenilen bir hareketin gerçek dünyadaki farklı zeminlerde ve koşullarda güvenilir çalışması da ayrıca sınanmalı. Teslimat hedefi ise gerçekleşmiş teslimat anlamına gelmiyor.
Küçük bir robotla başlamak neden anlamlı?
Bana bu ördeğin en ilginç tarafı, başlamayı gözümüzde küçültmesi gibi geliyor. Önce hazır bir hareketi çalıştırmak, ardından ne yaptığını anlamak, küçük bir değişiklik yapmak ve sonucu görmek. Robotik öğrenmeye giriş için oldukça anlaşılır bir sıra.
Robotu edinmeden önce incelenebilecek yazılım depoları ve Hugging Face’teki Microduck Sandbox ortamı da bulunuyor. Ana yazılım deposu ayrıca robotun çalışma yazılımlarını MuJoCo içindeki sanal gövdeyle çalıştıran bir simülasyon düzeni tarif ediyor. Böylece donanımla buluşmadan önce yazılımın nasıl örgütlendiğini incelemek mümkün.
Hikayenin en sevimli tarafı da burada: Büyük yapay zeka vaatlerinin arasında, yere düşen ve yeniden ayağa kalkmayı öğrenen küçük bir ördek var. Bir sonraki hedef bütün dünyayı değiştirmek olmak zorunda değil. Bir sonraki adımını biraz daha iyi atması da yeterince ilginç.
Siz ne düşünüyorsunuz?
Microduck gibi küçük bir robotla çalışmaya başlasaydınız ona ilk hangi hareketi veya görevi öğretmek isterdiniz?
Kaynaklar
NVIDIA, GTC Berlin 2026: Live Updates From NVIDIA CEO Jensen Huang’s Keynote, 21 Ekim 2026.
NVIDIA, Bringing the Spark to Europe: Local Intelligence Powers Next Wave of Agents, 21 Ekim 2026.
NVIDIA, What Is Physical AI?, erişim: 24 Ekim 2026.
Pollen Robotics, Meet Microduck, 27 Ağustos 2026.
Pollen Robotics, SLAM on Microduck with an 8×8 depth sensor, 23 Ekim 2026.
Pollen Robotics, Microduck basın ve teknik bilgi dosyası, erişim: 24 Ekim 2026.
Pollen Robotics, Microduck ürün ve paket bilgileri, erişim: 24 Ekim 2026.
Pollen Robotics, Microduck robot yazılımı deposu, erişim: 24 Ekim 2026.
Pollen Robotics, Microduck RL eğitim deposu, erişim: 24 Ekim 2026.
Pollen Robotics, License for the 3D model files, erişim: 24 Ekim 2026.
Pollen Robotics / Hugging Face, Microduck Sandbox, erişim: 24 Ekim 2026.
İlgili haberler
- Oli için açık kaynak robot geliştirme araçları
- Hyundai yapay zeka destekli robot EV şarj sistemi
- Sürdürülebilir yapay zeka: Ruhban çağdan ortaklaşa akıl çağına geçiş
- Robososyoloji çağı başlıyor: Yapay zeka ve toplumsal dönüşüm
- Yapay zeka sürdürülebilirliği: Mythos ve Hugging Face eşiği